Vision AIの仕組み

普通のスマートフォン動画をセンチメートル精度の3Dマップに変換し、それを使って現実世界のあらゆるカメラの位置を特定する方法。すべてのGraffity製品を支えるSpatial AIスタックです。
Graffityを支えるテクノロジー:Visual Positioningと3Dマッピング
デバイスの姿勢を6自由度・センチメートル精度で算出するVisual Positioning System

Visual Positioning System

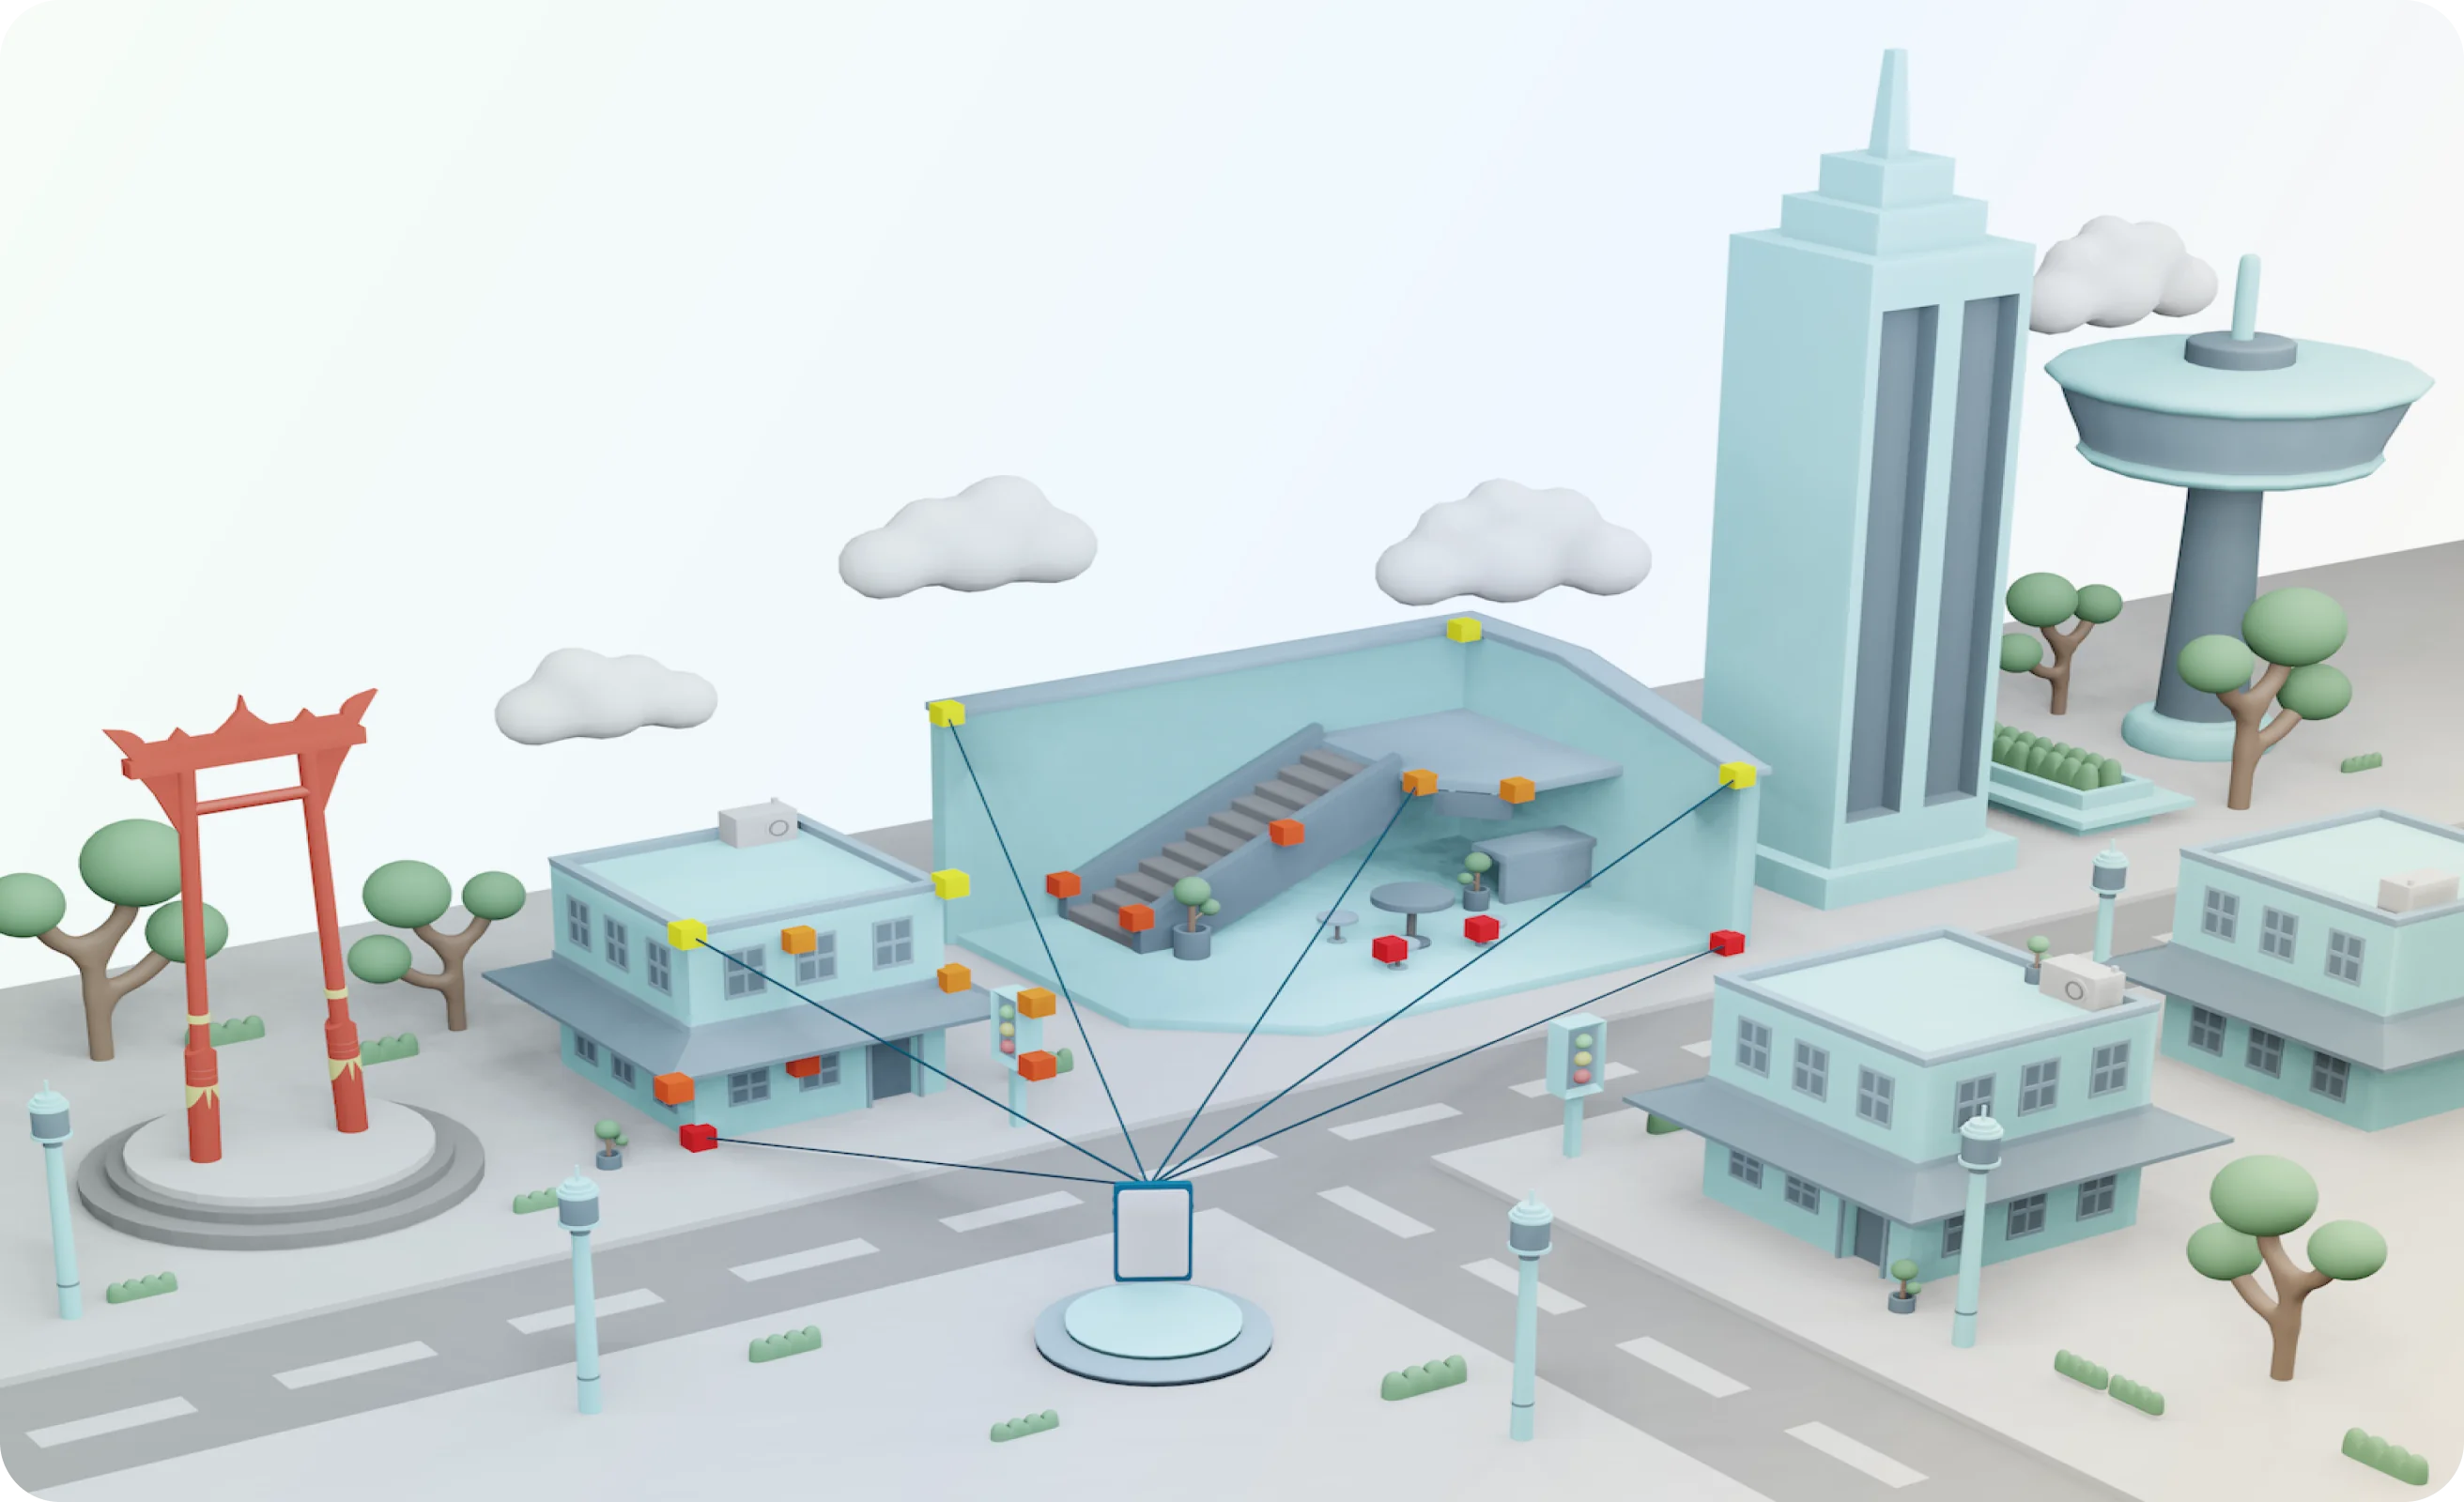
当社のVPSは、Vision AIでライブカメラの映像を3Dマップと照合し、デバイスの位置と向きを6DoF・センチメートル級の精度で返します。GPS不要で、屋内でも屋外でも利用できます。現在はAI Navigationを支え、将来はPhysical AIの基盤となります。

Vision AIでマッピング

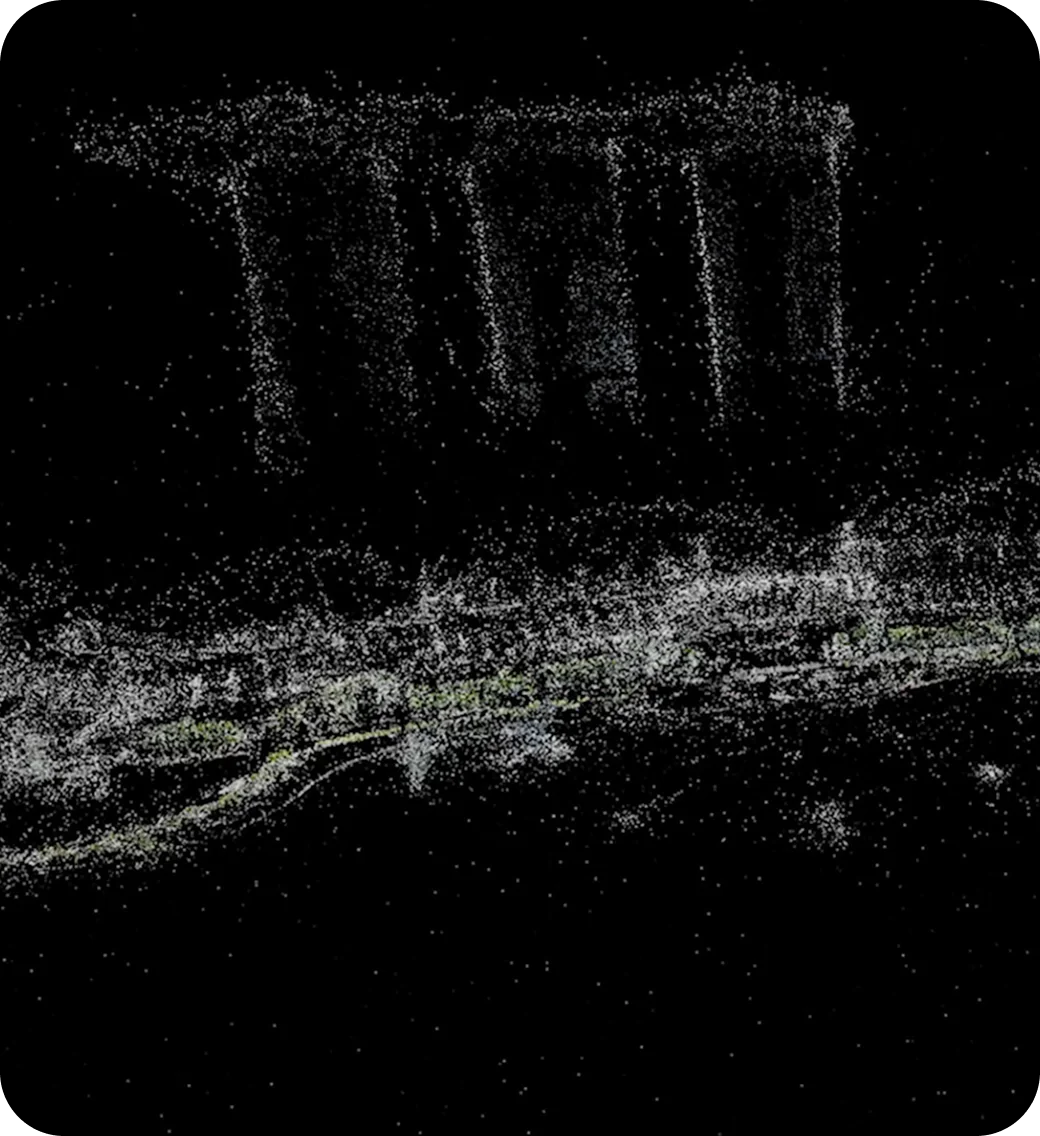
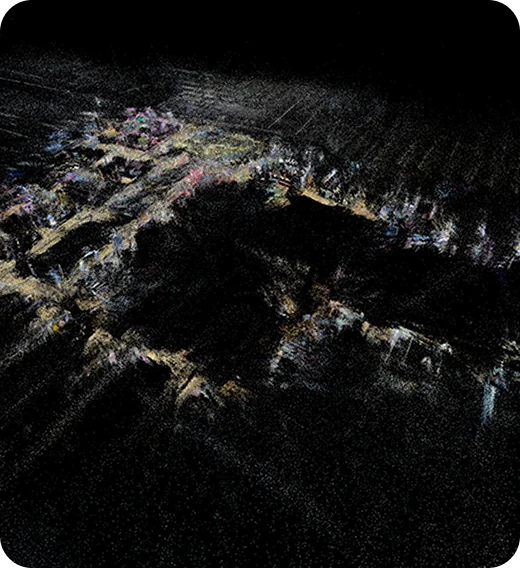
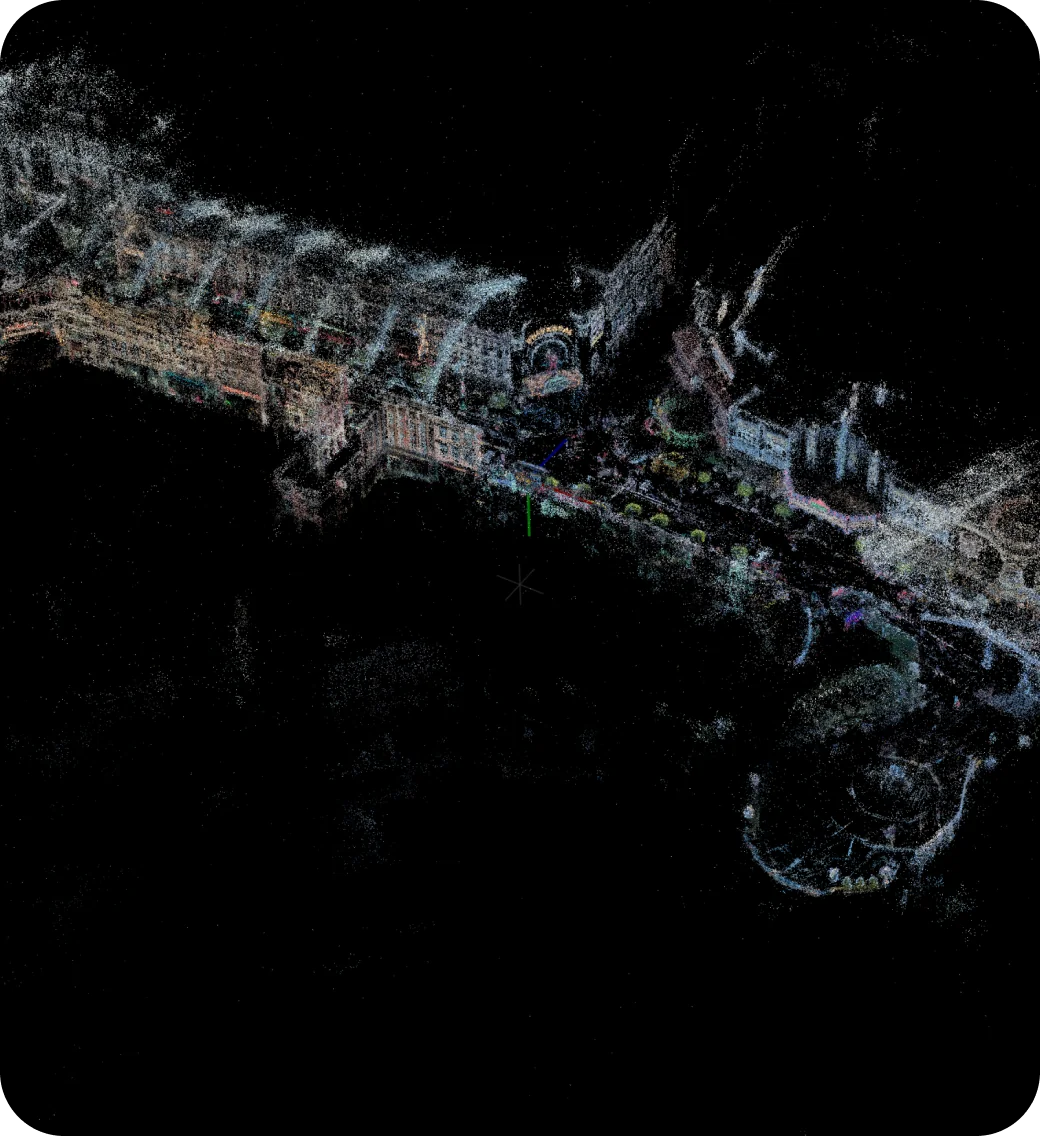
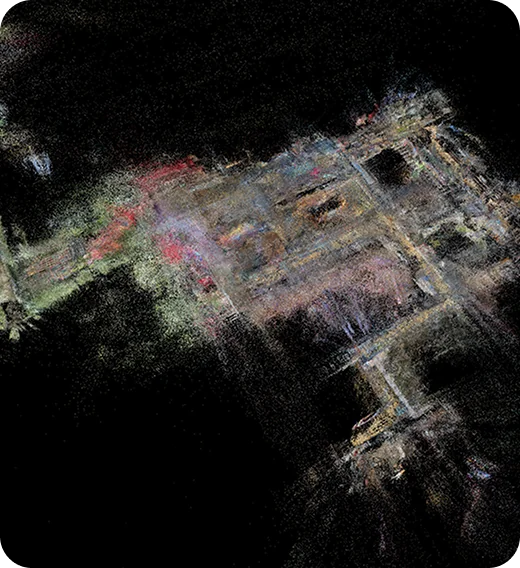
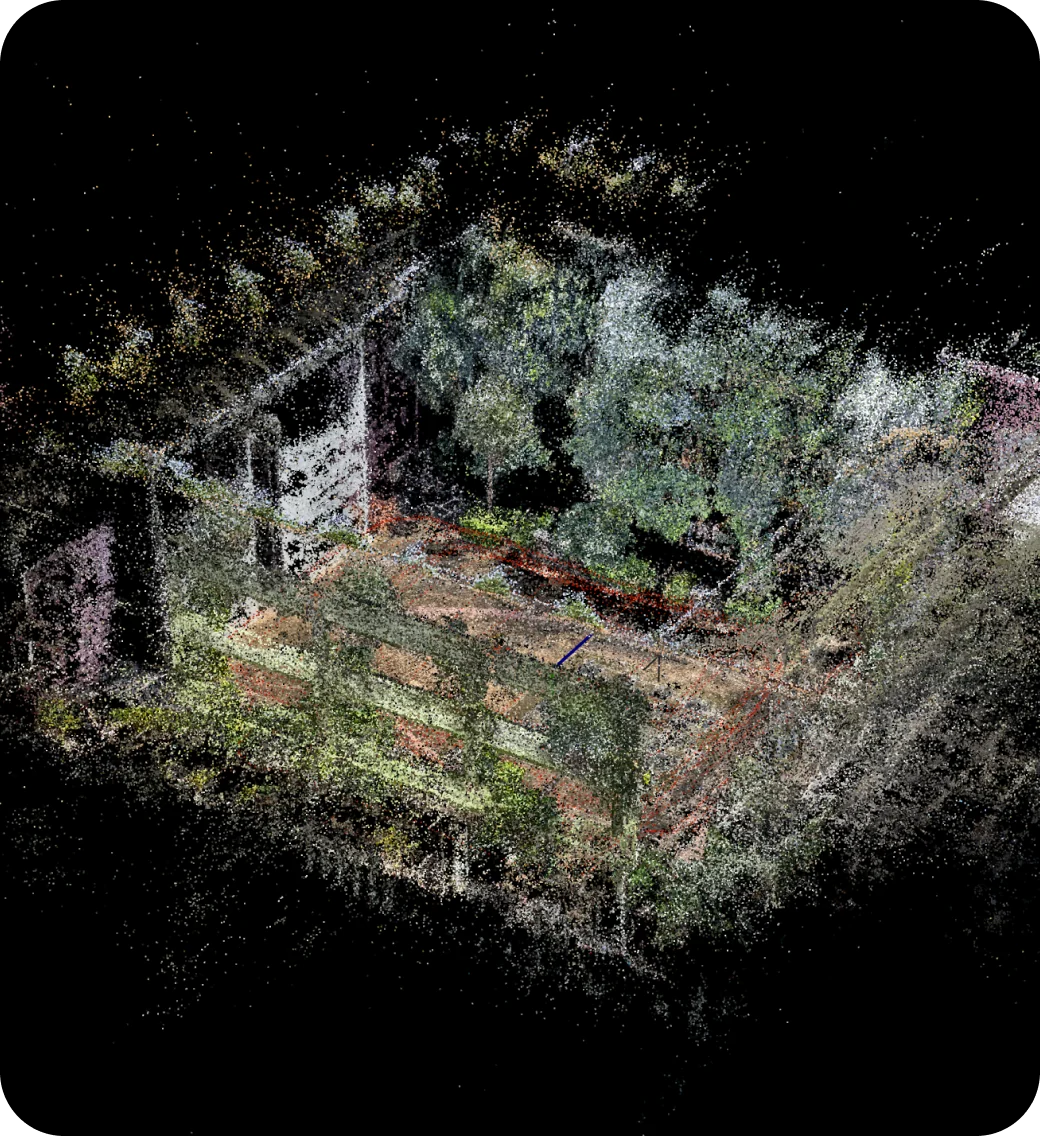
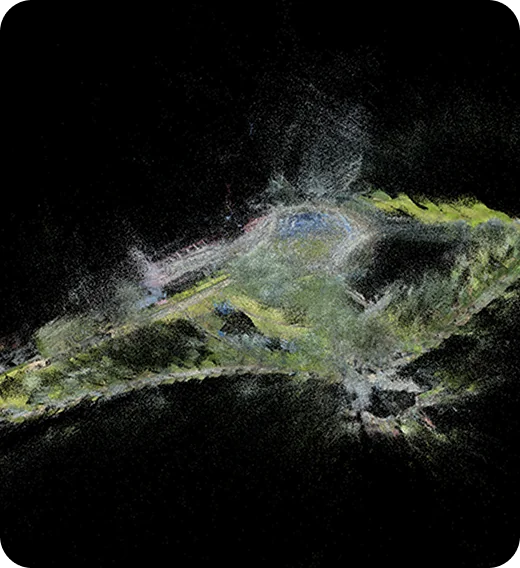
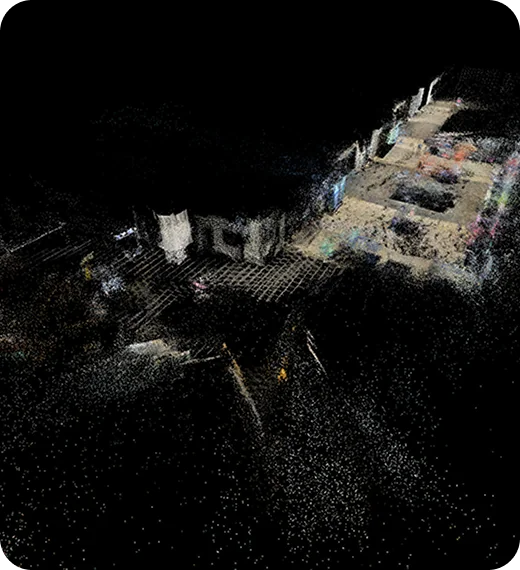
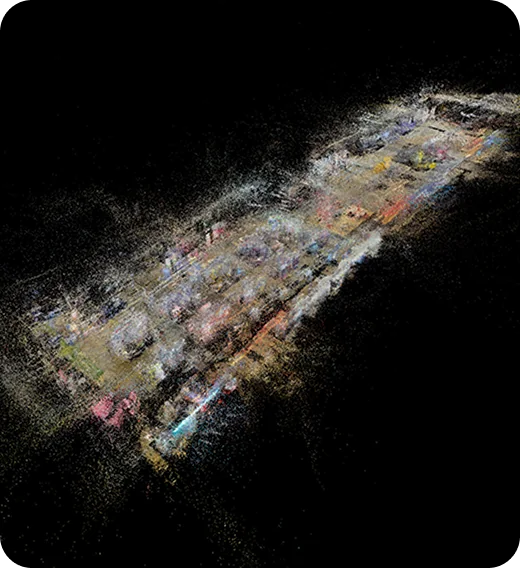
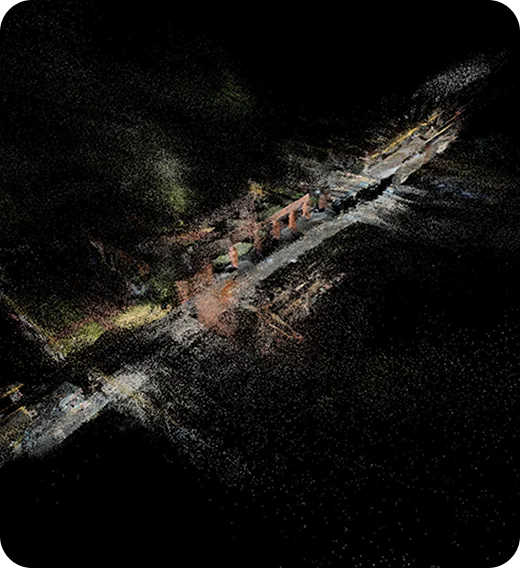
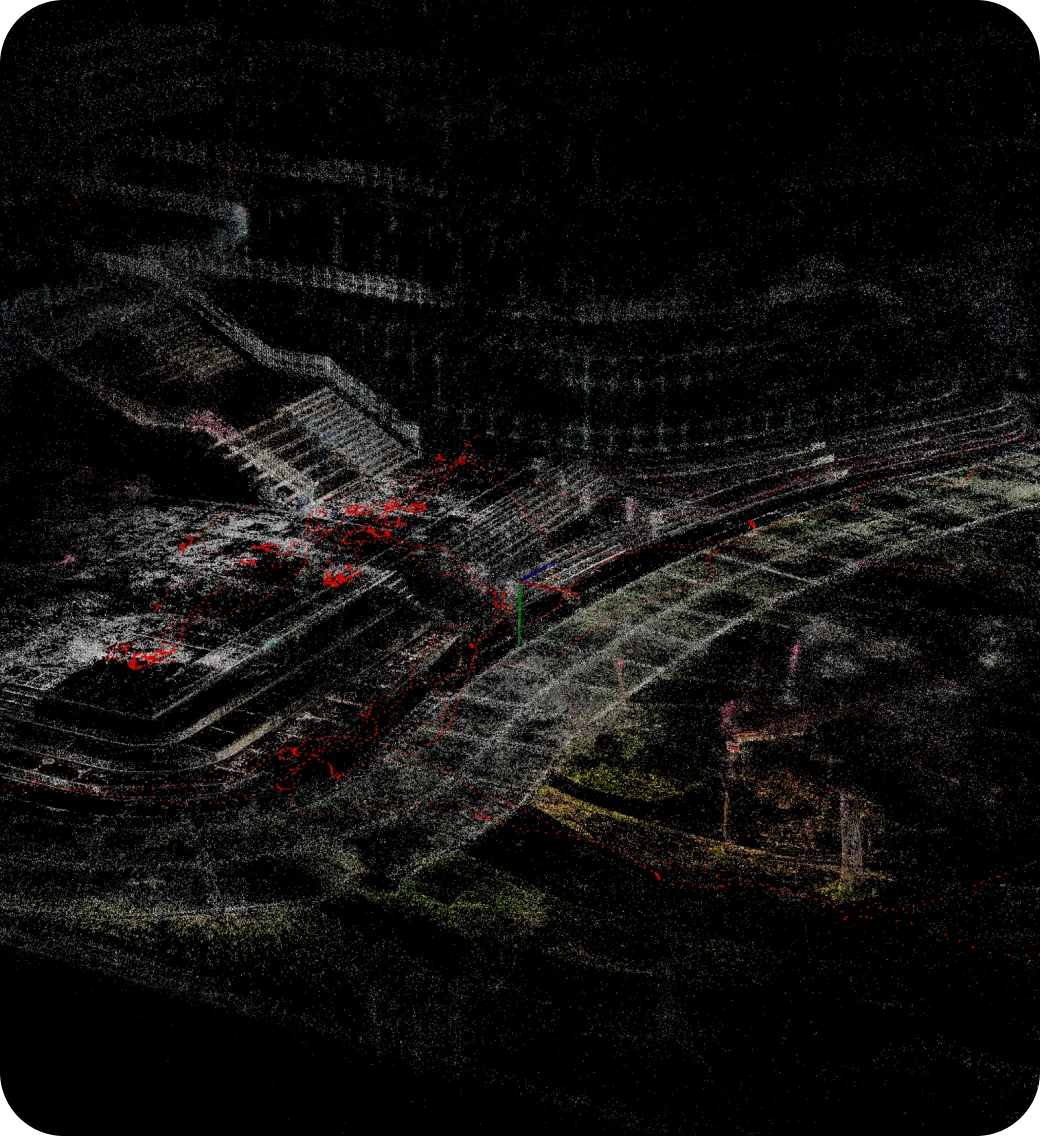
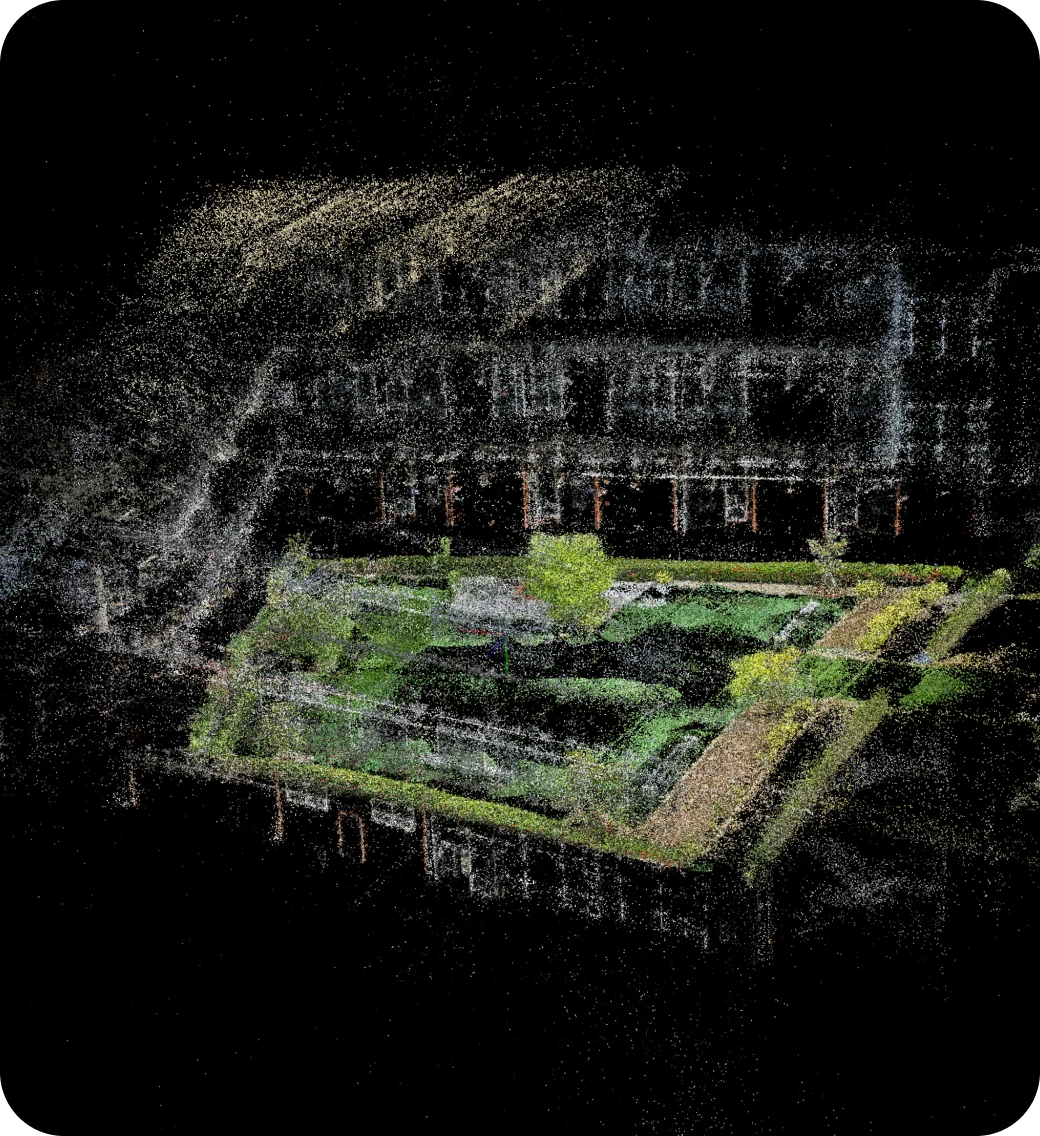
スマートフォンの動画から再構築された、アジア各地の実在の施設
マリーナベイ(シンガポール)のPointCloudスキャン

マリーナベイ(シンガポール)

InnoEx(香港)のPointCloudスキャン

InnoEx(香港)

Graffity Scannerで取得したPointCloudのサンプル

ユニバーサル・スタジオ・シンガポール

Emsphere(タイ・バンコク)のPointCloudスキャン

Emsphere(タイ・バンコク)

Graffity Scannerで取得したPointCloudのサンプル

PTT University Workshop @マハサラカム大学(タイ)
BDMS(タイ・バンコク)のPointCloudスキャン

BDMS(タイ・バンコク)

バンコク大学 コミュニケーション・アーツ学部のPointCloudスキャン

バンコク大学 コミュニケーション・アーツ学部

Samyan Mitrtown(タイ・バンコク)のPointCloudスキャン

Samyan Mitrtown(タイ・バンコク)

Bhiraj Tower(タイ)のPointCloudスキャン

Bhiraj Tower(タイ)

U Center(タイ・バンコク)のPointCloudスキャン

U Center(タイ・バンコク)

Graffity Scannerで取得したPointCloudのサンプル

モンクット王工科大学(タイ)

Graffity Scannerで取得したPointCloudのサンプル

KVIS(タイ・ラヨーン)

前へ
次へ

スケールを前提に設計

都市規模のSpatial AIを支えるインフラ

AI再構築パイプライン

本番運用の機械学習パイプラインが、スキャン映像を3Dマップに変換します。カバー範囲は、エンジニアを増やすのではなく、動画を追加することで広がります。

HTTP/2によるリアルタイム位置推定

位置推定リクエストは単一のHTTP/2接続でストリーミングされるため、測位は待ち行列に入ることなくカメラの動きに追従します。

プラットフォームの全体像

ウォークスルー動画からAI Navigationへ
すべてのGraffity体験は、同じ4段階のSpatial AIパイプライン上で動作しています。空間を普通の動画として一度録画し、Vision AIが3D PointCloudに再構築し、コンテンツでアノテーションしたうえで、Visual Positioning Systemに現在地を問い合わせるデバイスへ配信します。GPSもビーコンも、壁のQRマーカーも、施設ごとのハードウェア設置も必要ありません。

1. キャプチャ

オペレーターがスマートフォンのGraffity Scannerを使い、壁面やランドマークにカメラを向けながら空間を歩いて、録画をアップロードします。キャプチャは、あえてパイプラインの中で最も低コストな工程にしています。必要なのは一般的なスマートフォンとウォークスルーだけで、測量チームや三脚に据えた機材は必要ありません。

2. 再構築

アップロードされたフレームは当社のMLクラスターに送られ、施設の高密度な3D PointCloudに再構築されます。パイプラインは施設ごとの手作業ではなく本番運用に対応しているため、スキャン映像を追加するだけでカバー範囲が広がります。新しいモールやキャンパスの追加は、エンジニアリングプロジェクトではなくスキャン作業です。

3. オーサリング

完成したPointCloudはGraffity Consoleで開かれ、クリエイターはPOIやアンカーを3Dジオメトリ上に直接配置し、プロジェクトを管理し、チームで共同作業します。作業中のデザインは、Consoleに表示されたQRコードをGraffity Viewerでスキャンすれば現地で確認できるため、公開前に実際の空間で検証できます。

4. 位置推定

実行時には、Visual Positioning Systemがデバイスのカメラ映像を保存済みのPointCloudと照合し、その姿勢を6自由度で返します。リクエストはHTTP/2でストリーミングされるため、ライブセッション中に繰り返される位置推定の呼び出しは、待ち行列に入らずひとつの接続を共有します。ルート、ラベル、コンテンツは配置したとおりの場所に表示されます。このセンチメートル級の測位は、ロボットや自律型機械が道を見つけるためにも必要なものです。だからこそ私たちは、このスタックをPhysical AIに向けて発展させています。

あなたの空間にVision AIを導入しませんか?

プロジェクトについてお気軽にご相談ください